



Pengoperasian Paralel Generator Diesel: Prinsip Kerja, Kondisi Sinkronisasi, dan Panduan Pemecahan Masalah
Waktu rilis: 28 Oktober 2026
Pelajari cara kerja paralelisasi generator diesel, 4 persyaratan sinkronisasi penting, dan cara memperbaiki ketidakseimbangan pembagian beban dan arus sirkulasi. Panduan bahasa untuk pembeli luar negeri yang mengevaluasi genset bertenaga SDEC.
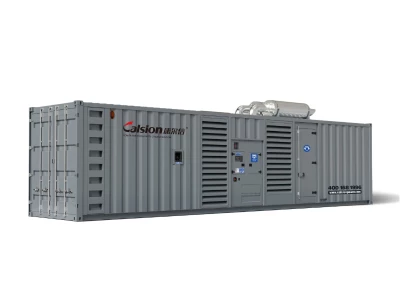
Dalam operasi industri berat, lokasi konstruksi skala besar, galangan kapal, dan fasilitas komersial, mengandalkan satu set generator diesel saja menciptakan kerentanan operasional yang signifikan. Ketika permintaan daya terus-menerus melonjak melebihi kapasitas mesin tunggal, generator diesel paralel menghadirkan solusi daya yang terukur, sangat andal, dan hemat bahan bakar.
Dengan menyinkronkan beberapa genset ke bus umum, operator mendapatkan kemampuan mengikuti beban secara dinamis dan sistem yang aman dari kegagalan. N+1 redundansi. Namun, pengoperasian generator secara paralel memerlukan pemahaman yang kuat tentang kriteria kuasi-sinkronisasi dan pemecahan masalah ketidakseimbangan listrik yang cepat.
Panduan teknik ini mengkaji mekanisme inti dari paralelisasi multi-generator, empat kondisi sinkronisasi yang tidak dapat dinegosiasikan, dan solusi yang telah terbukti untuk gangguan medan frekuensi tinggi.
Apa itu penyambungan paralel generator diesel dan bagaimana cara kerjanya?
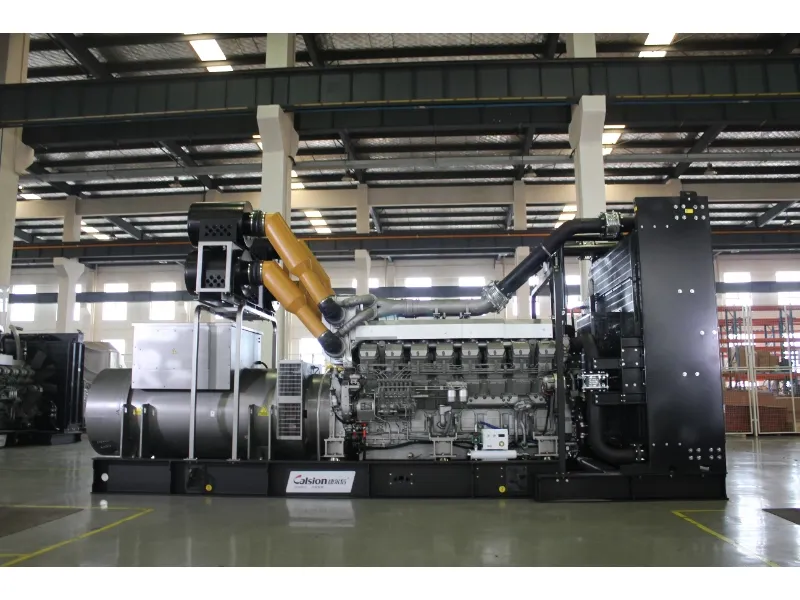
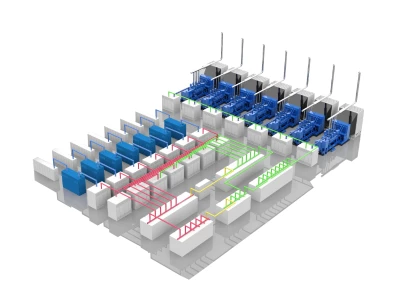
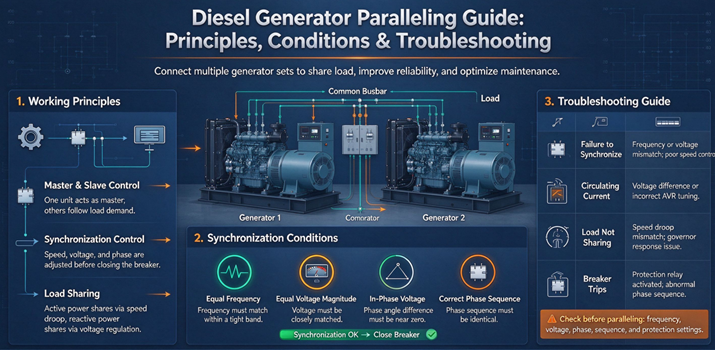
Penggabungan generator diesel secara paralel adalah penyambungan listrik dua atau lebih unit pembangkit ke busbar umum yang disinkronkan untuk mendukung beban listrik bersama.
Alih-alih menjalankan satu generator berukuran besar pada beban rendah yang tidak efisien dalam penggunaan bahan bakar, sistem modular paralel secara otomatis menghidupkan, menyinkronkan, dan mematikan mesin berdasarkan permintaan daya lokasi secara real-time.
Pada pembangkit listrik otomatis, pengontrol paralel digital cerdas terus memantau parameter listrik di seluruh generator yang masuk dan bus yang dialiri daya. Dengan mengirimkan penyesuaian mikro ke pengatur kecepatan elektronik dan Pengatur Tegangan Otomatis (AVR), Pengontrol mencocokkan tegangan, frekuensi, dan sudut fasa yang masuk sebelum memerintahkan pemutus paralel untuk menutup dengan aman.
4 Kondisi Kritis untuk Sinkronisasi Generator
Untuk menutup pemutus sirkuit dengan lancar—suatu proses yang dikenal sebagai sinkronisasi semu—tanpa merusak komponen penggerak fisik atau mengganggu kestabilan jaringan, empat kondisi tepat harus dipenuhi:
1. Amplitudo Tegangan Sama (V1 = V2)
Besaran tegangan keluaran generator yang masuk harus selaras dengan busbar aktif dalam batas ±5%. Setiap perbedaan tegangan akan menimbulkan arus sirkulasi reaktif pada kumparan stator, menyebabkan pembuangan panas yang tidak perlu dan kerusakan isolasi dini.
2. Frekuensi Operasi Identik (f1 = f2)
Kecepatan mesin secara langsung mengontrol frekuensi AC (Variasi frekuensi antara unit yang masuk dan bus harus tetap dalam ±0,2Hz (sering dikalibrasi hingga ±0,1Hz pada pengontrol digital presisi). Perbedaan frekuensi yang signifikan menyebabkan lonjakan kinetik yang hebat selama penutupan pemutus sirkuit.
3. Urutan Fase yang Sesuai (Rotasi Fase)
Urutan rotasi gelombang AC tiga fasa (UVW, ABC, atau L1-L2-L3) harus benar-benar identik. Upaya untuk menghubungkan rotasi fasa yang berlawanan secara paralel akan menyebabkan korsleting antar fasa secara langsung pada panel distribusi.
4. Pergeseran Sudut Fase Nol ( )
Puncak sinusoidal dari bentuk gelombang tegangan harus terjadi secara bersamaan, dengan menjaga perbedaan sudut fasa secara ketat. di bawah 10 tahun° Saat pemutus sirkuit tertutup. Penutupan yang tidak sinkron menghasilkan torsi lawan elektromagnetik yang dahsyat yang mampu memutar poros engkol mesin, mematahkan pelat fleksibel, dan memotong poros rotor.
Kesalahan Umum pada Pengoperasian Paralel dan Solusi Pemecahan Masalah
Bahkan dengan pengontrol digital modern, beban dinamis di lokasi dan kondisi operasi lapangan dapat menimbulkan anomali operasional. Berikut adalah tiga kegagalan paralel yang paling umum dan prosedur perbaikan standarnya.
1. Pembagian Beban yang Tidak Merata (Pergeseran Beban dan Perburuan Beban)
Masalahnya: Satu genset menanggung beban yang berlebihan sementara genset lainnya beroperasi dalam kondisi beban kurang atau daya terbalik.
Penyebabnya:
Ketidakseimbangan Daya Aktif (kW): Disebabkan oleh pengaturan penurunan kecepatan yang tidak konsisten, Unit Kontrol Elektronik (ECU) yang salah kalibrasi, atau penyetelan PID pengatur bahan bakar yang buruk.
Ketidakseimbangan Daya Reaktif (kVAR): Dipicu oleh ketidaksesuaian persentase penurunan tegangan atau transformator kompensasi arus silang yang rusak pada AVR.
Solusi Lapangan:
Kalibrasi ulang persentase penurunan pengatur kecepatan untuk memastikan karakteristik kemiringan yang sama di semua mesin, atau konfirmasikan kontinuitas jalur pembagian beban (jalur analog atau bus CAN).
Periksa filter bahan bakar dan sistem pengiriman untuk memastikan kesamaan output mekanis.
Sesuaikan trimmer penurunan tegangan pada AVR agar kVAR reaktif terdistribusi secara proporsional terhadap rating kVA masing-masing generator.
2. Trip Pemutus Sinkronisasi atau Gagal Menutup
Masalahnya: Mesin yang masuk mencapai kecepatan dan tegangan nominal tetapi terus-menerus berosilasi tanpa menutup pemutus penghubung, atau mengalami trip karena proteksi sinkronisasi.
Penyebabnya: Penyimpangan sudut fasa yang berlebihan, ketidaksesuaian jendela relai pemeriksaan sinkronisasi, atau urutan fasa yang salah sambung setelah perubahan lokasi.
Solusi Lapangan:
Verifikasi rotasi fasa baik di terminal masuk maupun di sisi bus menggunakan meter rotasi fasa digital independen.
Periksa pengaturan jendela yang diizinkan pada relai pengecekan sinkronisasi (waktu tunggu, frekuensi slip, dan yang diizinkan). Beban induktif yang sangat berfluktuasi seringkali memerlukan sedikit penyesuaian ambang batas penerimaan ini.
Periksa mekanisme pemutus arus bermotor, kontak bantu, dan kabel UVR (pelepasan tegangan rendah) untuk mengetahui adanya keterlambatan mekanis atau gangguan listrik.
3. Arus Sirkulasi Berlebihan (Arus Silang)
Masalahnya: Arus listrik yang tinggi dan suhu alternator yang tinggi terjadi bahkan ketika permintaan beban keseluruhan di lokasi tersebut tetap rendah.
Penyebabnya: Tegangan terminal rangkaian terbuka yang tidak sama antara generator paralel. Perbedaan tegangan tersebut mendorong arus melalui loop tertutup antara alternator tanpa menyalurkan daya ke beban eksternal.
Solusi Lapangan:
Ukur tegangan terminal tanpa beban dari semua unit secara individual dan sesuaikan titik setel AVR untuk mencapai tegangan keluaran yang identik.
Pastikan bahwa kabel kompensasi arus silang (droop CT), polaritas, dan resistor beban terpasang dengan benar dan konsisten di semua rangka alternator.
Praktik Terbaik untuk Keandalan Sistem Paralel Jangka Panjang
Untuk menjaga pengoperasian multi-generator yang andal, diperlukan rutinitas perawatan pencegahan yang proaktif:
Kalibrasi Sensor & Pengontrol: Lakukan verifikasi tahunan terhadap transformator potensial (PT), transformator arus (CT), dan input transduser digital.
Integritas Bus Komunikasi: Jauhkan kabel twisted-pair berpelindung untuk tautan CAN-bus atau Ethernet dari saluran listrik AC tegangan tinggi untuk menghilangkan interferensi elektromagnetik.
Pengujian Beban Bank Terjadwal: Lakukan uji beban bertahap secara berkala untuk memverifikasi bahwa respons transien dinamis dan tingkat pemulihan kecepatan/tegangan tetap sinkron di seluruh armada.
Pertanyaan yang Sering Diajukan (FAQ)
Apa yang terjadi jika Anda memasang generator secara paralel dengan fase yang tidak sesuai?
Penyambungan paralel yang tidak sefase menghasilkan torsi kejut elektromagnetik tingkat hubung singkat. Lonjakan transien ini dapat merusak komponen berputar generator (mematahkan poros engkol dan merobek kopling penggerak) dan membakar gulungan stator secara instan.
Apa perbedaan antara pembagian beban aktif (kW) dan reaktif (kVAR)?
Pembagian beban aktif (kW) diatur oleh pengatur bahan bakar dan kecepatan putaran mesin, yang menentukan bagaimana kerja mekanis nyata dibagi di antara unit-unit. Pembagian beban reaktif (kVAR) diatur oleh sistem eksitasi alternator dan Pengatur Tegangan Otomatis (AVR), yang mengontrol bagaimana energi medan magnet dan tingkat tegangan sistem diseimbangkan.
Mengapa sistem paralel digital lebih disukai daripada sinkronisasi manual?
Sistem paralel digital menggunakan mikroprosesor untuk terus-menerus menyesuaikan tegangan dan frekuensi dalam sepersekian detik, menutup pemutus sirkuit tepat pada milidetik penyelarasan fasa. Hal ini menghilangkan kesalahan manusia, melindungi peralatan, dan memungkinkan urutan mulai dan berhenti yang sepenuhnya otonom bergantung pada beban.