




Conexión en paralelo de generadores diésel: principios de funcionamiento, condiciones de sincronización y guía para la resolución de problemas.
Fecha de lanzamiento: 28/10/2026
Aprenda cómo funciona el paralelismo de generadores diésel, los 4 requisitos críticos de sincronización y cómo corregir desequilibrios en el reparto de carga y corrientes circulantes. Guía lingüística para compradores extranjeros que evalúan grupos electrógenos con tecnología SDEC.
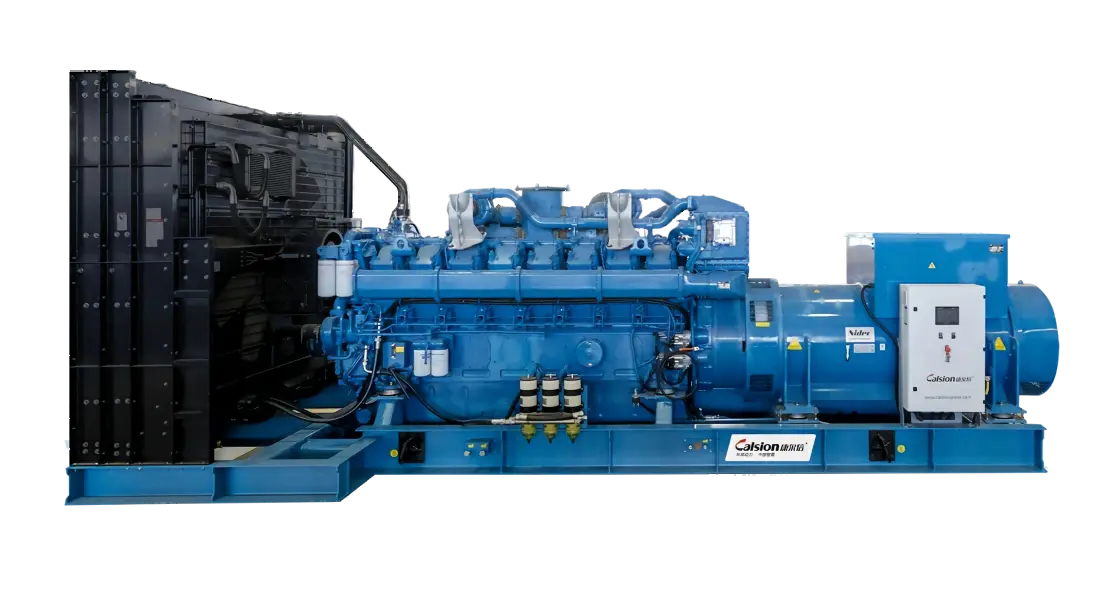
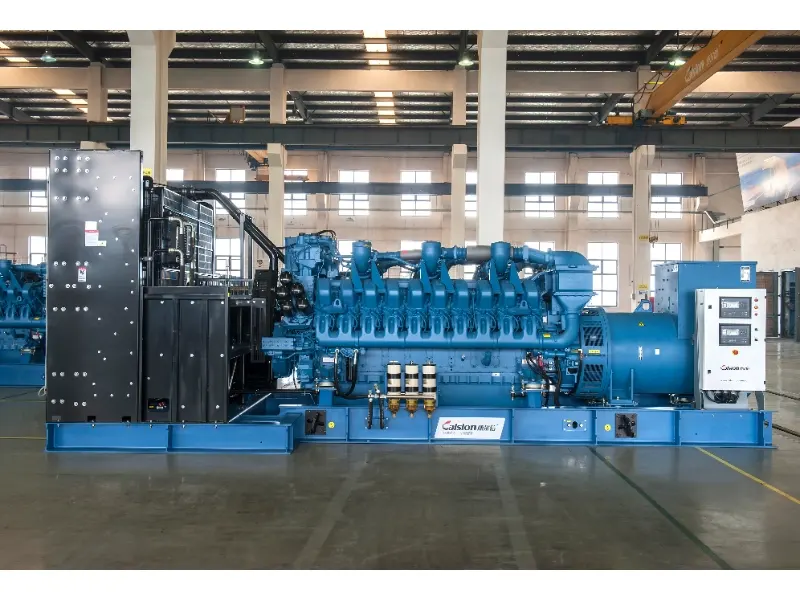
En operaciones industriales pesadas, obras de construcción a gran escala, astilleros navales e instalaciones comerciales, depender de un solo grupo electrógeno diésel crea importantes vulnerabilidades operativas. Cuando la demanda continua de energía supera la capacidad de un solo motor, Paralelismo de generadores diésel Ofrece una solución energética escalable, altamente fiable y de bajo consumo.
Al sincronizar varios grupos electrógenos en un bus común, los operadores obtienen capacidad dinámica de seguimiento de carga y seguridad ante fallos. N+1 redundancia. Sin embargo, operar generadores en paralelo requiere un conocimiento sólido de los criterios de cuasi-sincronización y una rápida resolución de problemas de desequilibrios eléctricos.
Esta guía de ingeniería examina la mecánica fundamental del paralelismo de múltiples generadores, las cuatro condiciones de sincronización no negociables y las soluciones probadas para fallas de campo de alta frecuencia.
¿Qué es la conexión en paralelo de generadores diésel y cómo funciona?
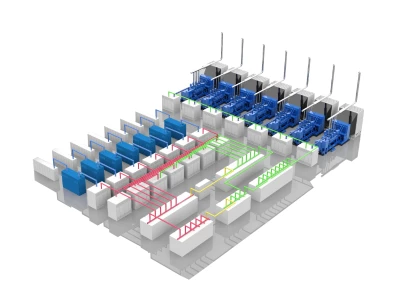
La conexión en paralelo de generadores diésel consiste en la interconexión eléctrica de dos o más unidades generadoras a una barra colectora común sincronizada para soportar una carga eléctrica compartida.
En lugar de hacer funcionar un generador sobredimensionado con cargas bajas y poco eficientes en cuanto al consumo de combustible, un sistema modular en paralelo arranca, sincroniza y desconecta automáticamente los motores en función de la demanda de energía en tiempo real del lugar.
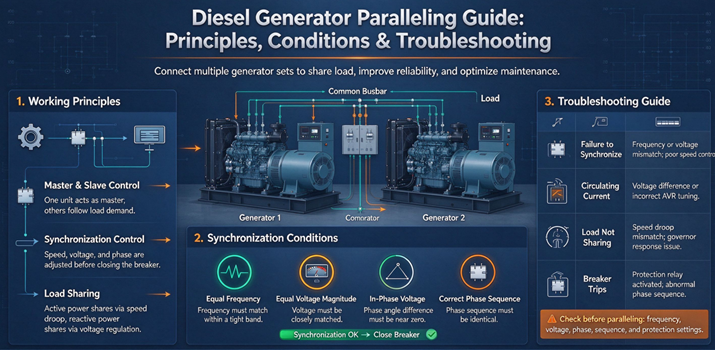
En las centrales eléctricas automatizadas, un controlador de paralelismo digital inteligente supervisa continuamente los parámetros eléctricos tanto del generador entrante como del bus energizado. Al transmitir microajustes al regulador electrónico de velocidad y el Regulador automático de voltaje (AVR), El controlador ajusta la tensión, la frecuencia y el ángulo de fase de entrada antes de ordenar al interruptor en paralelo que se cierre de forma segura.
4 Condiciones Críticas para la Sincronización del Generador
Para cerrar el interruptor automático sin problemas, un proceso conocido como cuasi-sincronización—sin dañar los componentes físicos del accionamiento ni desestabilizar la red, deben cumplirse cuatro condiciones precisas:
1. Amplitud de voltaje igual (V1 = V2)
La magnitud de la tensión de salida del generador debe coincidir con la de la barra colectora activa con una tolerancia de ±5 %. Cualquier diferencia de tensión induce corrientes circulantes reactivas en los devanados del estator, lo que provoca una disipación de calor innecesaria y una rotura prematura del aislamiento.
2. Frecuencia de funcionamiento idéntica (f1 = f2)
La velocidad del motor controla directamente la frecuencia de CA (La variación de frecuencia entre la unidad de entrada y el bus debe mantenerse dentro de ±0,2 Hz (frecuentemente calibrada a ±0,1 Hz en controladores digitales de precisión). Las diferencias de frecuencia significativas provocan fuertes sobretensiones cinéticas durante el cierre del interruptor.
3. Secuencia de fases coincidentes (rotación de fases)
El orden de rotación de la onda de corriente alterna trifásica (UVW, ABC o L1-L2-L3) debe ser completamente idéntico. Intentar conectar en paralelo rotaciones de fase opuestas provoca un cortocircuito inmediato entre fases en el cuadro de distribución.
4. Desplazamiento de ángulo de fase cero ( )
Los picos sinusoidales de las formas de onda de voltaje deben ocurrir simultáneamente, manteniendo estrictamente la diferencia del ángulo de fase. menores de 10 años° al cerrar el interruptor. El cierre desfasado genera pares de torsión electromagnéticos catastróficos capaces de retorcer los cigüeñales de los motores, romper las placas flexibles y cortar los ejes de los rotores.
Fallos comunes en la conexión en paralelo y soluciones para la resolución de problemas.
Incluso con los controladores digitales modernos, las cargas dinámicas en el sitio y las condiciones operativas en campo pueden generar anomalías operativas. A continuación, se describen tres de las fallas más comunes en la conexión en paralelo y sus procedimientos de corrección estándar.
1. Reparto desigual de la carga (oscilaciones y fluctuaciones de la carga)
El problema: Un grupo electrógeno soporta una proporción excesiva de la carga, mientras que otro funciona con una carga insuficiente o en polaridad inversa.
Causa:
Desequilibrio de potencia activa (kW): Causado por ajustes inconsistentes de la caída de velocidad, unidades de control electrónico (ECU) mal calibradas o una mala configuración del PID del regulador de combustible.
Desequilibrio de potencia reactiva (kVAR): Se activa debido a porcentajes de caída de tensión desajustes o a transformadores de compensación de corriente cruzada defectuosos en el AVR.
Solución de campo:
Recalibre los porcentajes de caída del regulador de velocidad para garantizar características de pendiente uniformes en todos los motores, o confirme la continuidad de la línea de reparto de carga (líneas analógicas o bus CAN).
Compruebe los filtros de combustible y los sistemas de suministro para confirmar la paridad de la salida mecánica.
Ajuste los potenciómetros de caída de tensión en el AVR para que la potencia reactiva en kVAR se distribuya proporcionalmente a la potencia nominal en kVA de cada generador.
2. Disparo del interruptor de sincronización o fallo en el cierre.
El problema: El motor entrante alcanza la velocidad y el voltaje nominales, pero oscila continuamente sin cerrar el interruptor de acoplamiento o se activa la protección de sincronización.
Causa: Desviación excesiva del ángulo de fase, desajuste de la ventana del relé de verificación de sincronización o secuencia de fases mal cableada tras modificaciones en el emplazamiento.
Solución de campo:
Verifique la rotación de fase tanto en la terminal de entrada como en el lado del bus utilizando un medidor de rotación de fase digital independiente.
Inspeccione los ajustes de ventana permisibles del relé de verificación de sincronización (tiempo de permanencia, frecuencia de deslizamiento y admisible). Las cargas inductivas altamente fluctuantes a menudo requieren un ligero ajuste de estos umbrales de aceptación.
Compruebe si hay retardo mecánico o interrupciones eléctricas en el mecanismo del interruptor motorizado, los contactos auxiliares y el cableado del sistema de liberación por subtensión (UVR).
3. Corriente circulante excesiva (corriente cruzada)
El problema: Se producen corrientes de línea elevadas y altas temperaturas en el alternador incluso cuando la demanda de carga general del sitio permanece baja.
Causa: Disparidad en las tensiones de los terminales en circuito abierto entre generadores en paralelo. Esta diferencia de tensión impulsa la corriente a través de un circuito cerrado entre alternadores sin suministrar energía a cargas externas.
Solución de campo:
Mida individualmente las tensiones en vacío de todos los terminales de las unidades y ajuste los puntos de ajuste del AVR para lograr tensiones de salida idénticas.
Verifique que el cableado de compensación de corriente cruzada (CT de caída), la polaridad y las resistencias de carga estén instaladas de forma correcta y uniforme en todos los bastidores del alternador.
Mejores prácticas para la fiabilidad a largo plazo de los sistemas de paralelismo
Para mantener un funcionamiento fiable de los sistemas multigeneradores se requieren rutinas de mantenimiento preventivo proactivas:
Calibración de sensores y controladores: Verifique anualmente los transformadores de potencial (PT), los transformadores de corriente (CT) y las entradas de los transductores digitales.
Integridad del bus de comunicación: Mantenga los cables de par trenzado apantallados para enlaces CAN-bus o Ethernet aislados de los conductos de alimentación de CA de alto voltaje para eliminar las interferencias electromagnéticas.
Pruebas programadas de carga: Realice pruebas periódicas de carga escalonada para verificar que la respuesta transitoria dinámica y las tasas de recuperación de velocidad/voltaje permanezcan sincronizadas en toda la flota.
Preguntas frecuentes
¿Qué ocurre si se conectan generadores en paralelo y desfasados?
La conexión en paralelo fuera de fase produce un par de choque electromagnético equivalente a un cortocircuito. Esta sobretensión transitoria puede destruir los componentes giratorios del generador (rompiendo cigüeñales y desgarrando acoplamientos de transmisión) y quemar los devanados del estator instantáneamente.
¿Cuál es la diferencia entre el reparto de carga activa (kW) y reactiva (kVAR)?
La distribución de la carga activa (kW) está regulada por el regulador de combustible y la velocidad de rotación del motor, lo que determina cómo se reparte el trabajo mecánico real entre las unidades. La distribución de la carga reactiva (kVAR) está regida por el sistema de excitación del alternador y el regulador automático de voltaje (AVR), que controlan el equilibrio entre la energía del campo magnético y los niveles de voltaje del sistema.
¿Por qué se prefiere la sincronización digital a la sincronización manual?
Los sistemas de paralelismo digital utilizan microprocesadores para ajustar continuamente el voltaje y la frecuencia en fracciones de segundo, cerrando el interruptor en el milisegundo exacto de la alineación de fase. Esto elimina el error humano, protege los equipos y permite secuencias de arranque y parada totalmente autónomas que dependen de la carga.