




Paralelismo de geradores a diesel: princípios de funcionamento, condições de sincronização e guia de resolução de problemas.
Data de lançamento: 28/10/2026
Aprenda como funciona o paralelismo de geradores a diesel, os 4 requisitos críticos de sincronização e como corrigir desequilíbrios na distribuição de carga e correntes de circulação. Guia de idiomas para compradores estrangeiros que avaliam grupos geradores com tecnologia SDEC.
Em operações industriais pesadas, grandes canteiros de obras, estaleiros navais e instalações comerciais, depender de um único grupo gerador a diesel cria vulnerabilidades operacionais significativas. Quando a demanda contínua de energia ultrapassa a capacidade de um único motor, paralelismo de geradores a diesel Oferece uma solução de energia escalável, altamente confiável e com baixo consumo de combustível.
Ao sincronizar vários grupos geradores em um barramento comum, os operadores obtêm capacidade de acompanhamento dinâmico de carga e segurança contra falhas. N+1 redundância. No entanto, operar geradores em paralelo exige um sólido conhecimento dos critérios de quase-sincronização e a rápida resolução de desequilíbrios elétricos.
Este guia de engenharia examina os principais mecanismos de paralelismo de múltiplos geradores, as quatro condições de sincronização inegociáveis e soluções comprovadas para falhas de campo de alta frequência.
O que é o paralelismo de geradores a diesel e como funciona?
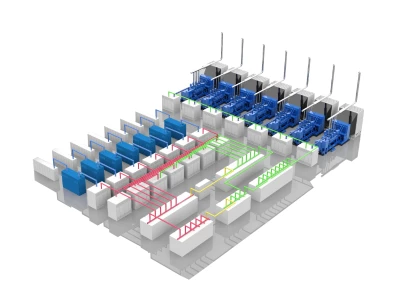
O paralelismo de geradores a diesel é a interconexão elétrica de duas ou mais unidades geradoras em uma barra de distribuição comum sincronizada para suportar uma carga elétrica compartilhada.
Em vez de operar um gerador superdimensionado com cargas baixas e ineficientes em termos de combustível, um sistema modular paralelo inicia, sincroniza e desliga os motores automaticamente com base na demanda de energia do local em tempo real.
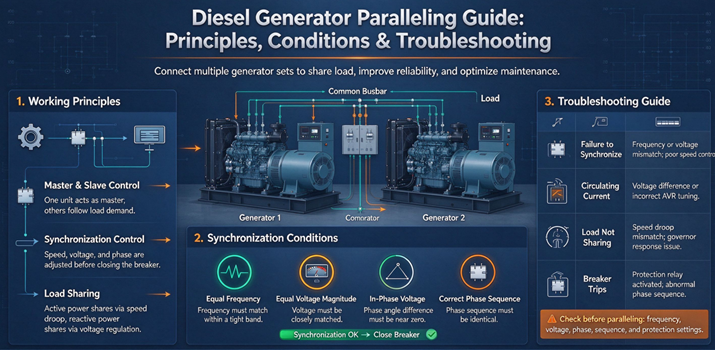
Em usinas de energia automatizadas, um controlador de paralelismo digital inteligente monitora continuamente os parâmetros elétricos tanto no gerador de entrada quanto no barramento energizado. Ao transmitir microajustes para o regulador eletrônico de velocidade e o Regulador automático de tensão (AVR), O controlador ajusta a tensão, a frequência e o ângulo de fase de entrada antes de comandar o disjuntor de paralelismo para fechar com segurança.
4 Condições Críticas para a Sincronização de Geradores
Para fechar o disjuntor suavemente — um processo conhecido como quase-sincronização—sem danificar os componentes físicos da unidade ou desestabilizar a rede, quatro condições precisas devem ser cumpridas:
1. Amplitude de tensão igual (V1 = V2)
A magnitude da tensão de saída do gerador de entrada deve estar alinhada com a barra ativa dentro de uma tolerância de ±5%. Qualquer diferença de tensão induz correntes reativas circulantes nos enrolamentos do estator, causando dissipação de calor desnecessária e ruptura prematura do isolamento.
2. Frequência operacional idêntica (f1 = f2)
A velocidade do motor controla diretamente a frequência do ar condicionado (AC)A variação de frequência entre a unidade de entrada e o barramento deve permanecer dentro de ±0,2 Hz (frequentemente calibrada para ±0,1 Hz em controladores digitais de precisão). Diferenças de frequência significativas causam picos de tensão violentos durante o fechamento do disjuntor.
3. Sequência de Fase Correspondente (Rotação de Fase)
A ordem de rotação da onda CA trifásica (UVW, ABC ou L1-L2-L3) deve ser completamente idêntica. Tentar paralelizar rotações de fases opostas cria um curto-circuito imediato entre as fases no painel de distribuição.
4. Deslocamento do ângulo de fase zero ( )
Os picos sinusoidais das formas de onda de tensão devem ocorrer simultaneamente, mantendo a diferença do ângulo de fase estritamente constante. menores de 10° No fechamento do disjuntor. O fechamento fora de fase gera torques eletromagnéticos contrários catastróficos capazes de torcer virabrequins de motores, quebrar placas flexíveis e romper eixos de rotores.
Falhas comuns de paralelismo e soluções para problemas
Mesmo com controladores digitais modernos, cargas dinâmicas no local e condições operacionais de campo podem introduzir anomalias operacionais. Abaixo estão três das falhas de paralelismo mais comuns e seus procedimentos padrão de correção.
1. Distribuição desigual de carga (oscilações e busca de carga)
O problema: Um grupo gerador suporta uma proporção excessiva da carga, enquanto outro opera com carga insuficiente ou em condição de potência reversa.
A causa:
Desequilíbrio de potência ativa (kW): Causado por configurações inconsistentes de redução de velocidade, Unidades de Controle Eletrônico (ECUs) mal calibradas ou ajuste inadequado do PID do regulador de combustível.
Desequilíbrio de potência reativa (kVAR): Acionado por percentagens de queda de tensão incompatíveis ou transformadores de compensação de corrente cruzada defeituosos no AVR.
Solução de campo:
Recalibre as porcentagens de queda do regulador de velocidade para garantir características de inclinação iguais em todos os motores ou confirme a continuidade da linha de compartilhamento de carga (linhas analógicas ou barramento CAN).
Verifique os filtros de combustível e os sistemas de alimentação para confirmar a paridade da potência mecânica.
Ajuste os trimmers de queda de tensão no AVR para que a potência reativa (kVAR) seja distribuída proporcionalmente à potência nominal (kVA) de cada gerador.
2. Disjuntor de sincronização desarmado ou falha no fechamento
O problema: O motor que entra em operação atinge a velocidade e a tensão nominais, mas oscila continuamente sem fechar o disjuntor de interligação, ou desarma na proteção de sincronização.
A causa: Desvio excessivo do ângulo de fase, incompatibilidade da janela do relé de verificação de sincronismo ou sequência de fase com fiação incorreta após alterações no local.
Solução de campo:
Verifique a rotação de fase tanto no terminal de entrada quanto no barramento usando um medidor de rotação de fase digital independente.
Verifique as configurações permitidas da janela do relé de verificação de sincronização (tempo de permanência, frequência de deslizamento e permitido). Cargas indutivas altamente variáveis geralmente exigem um pequeno ajuste desses limites de aceitação.
Verifique o mecanismo do disjuntor motorizado, os contatos auxiliares e a fiação do UVR (disjuntor de subtensão) quanto a atrasos mecânicos ou quedas de energia elétrica.
3. Corrente circulante excessiva (corrente cruzada)
O problema: Correntes de linha elevadas e altas temperaturas do alternador ocorrem mesmo quando a demanda geral de carga do local permanece baixa.
A causa: Tensões desiguais nos terminais de circuito aberto entre geradores em paralelo. A diferença de tensão gera corrente em um circuito fechado entre alternadores, sem fornecer energia a cargas externas.
Solução de campo:
Meça individualmente as tensões terminais sem carga de todas as unidades e ajuste os pontos de ajuste do AVR para obter tensões de saída idênticas.
Verifique se a fiação de compensação de corrente cruzada (droop CT), a polaridade e os resistores de carga estão instalados correta e consistentemente em todas as carcaças do alternador.
Melhores práticas para confiabilidade de sistemas de paralelismo a longo prazo
Para garantir a operação confiável de múltiplos geradores, são necessárias rotinas proativas de manutenção preventiva:
Calibração de sensores e controladores: Verificar anualmente os transformadores de potencial (TPs), os transformadores de corrente (TCs) e as entradas dos transdutores digitais.
Integridade do barramento de comunicação: Mantenha os cabos de par trançado blindados para links CAN-bus ou Ethernet isolados de condutos de energia CA de alta tensão para eliminar interferências eletromagnéticas.
Testes de banco de carga programados: Realize testes periódicos de carga escalonada para verificar se a resposta transitória dinâmica e as taxas de recuperação de velocidade/tensão permanecem sincronizadas em toda a frota.
Perguntas frequentes
O que acontece se você conectar geradores em paralelo fora de fase?
A operação em paralelo fora de fase produz um torque de choque eletromagnético de nível de curto-circuito. Essa sobretensão transitória pode destruir os componentes rotativos do gerador (quebrando virabrequins e rompendo acoplamentos de transmissão) e queimar instantaneamente os enrolamentos do estator.
Qual a diferença entre compartilhamento de carga ativa (kW) e reativa (kVAR)?
A distribuição da carga ativa (kW) é regulada pelo regulador de combustível e pela velocidade de rotação do motor, que determinam como o trabalho mecânico real é distribuído entre as unidades. A distribuição da carga reativa (kVAR) é controlada pelo sistema de excitação do alternador e pelo Regulador Automático de Tensão (AVR), que controla o equilíbrio entre a energia do campo magnético e os níveis de tensão do sistema.
Por que o paralelismo digital é preferível à sincronização manual?
Os sistemas de paralelismo digital utilizam microprocessadores para ajustar continuamente a tensão e a frequência em frações de segundo, fechando o disjuntor no exato milissegundo do alinhamento de fase. Isso elimina erros humanos, protege os equipamentos e possibilita sequências de partida e parada totalmente autônomas e dependentes da carga.