




موازی کردن دیزل ژنراتور: اصول کار، شرایط همگامسازی و راهنمای عیبیابی
زمان انتشار: 2026-10-28
بیاموزید که چگونه موازی کردن دیزل ژنراتور کار میکند، ۴ الزام مهم همگامسازی چیست و چگونه عدم تعادل در تقسیم بار و جریانهای در گردش را برطرف کنید. راهنمای زبان برای خریداران خارج از کشور که ژنراتورهای SDEC را ارزیابی میکنند.
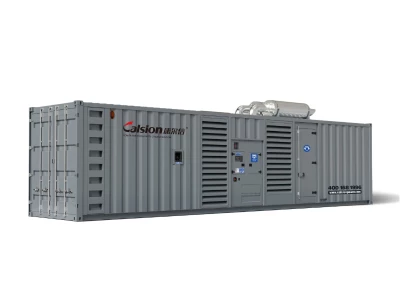
در عملیات صنعتی سنگین، سایتهای ساختمانی بزرگ، کارخانههای کشتیسازی دریایی و تأسیسات تجاری، تکیه بر یک دستگاه ژنراتور دیزلی، آسیبپذیریهای عملیاتی قابل توجهی ایجاد میکند. هنگامی که تقاضای مداوم برق از ظرفیتهای تک موتوره فراتر میرود،, موازی کردن دیزل ژنراتور یک راهکار قدرت مقیاسپذیر، بسیار قابل اعتماد و با مصرف سوخت بهینه ارائه میدهد.
با همگامسازی چندین دستگاه ژنراتور روی یک باس مشترک، اپراتورها به قابلیت پویای دنبال کردن بار و قابلیت اطمینان در برابر خرابی دست مییابند. ن+۱ افزونگی. با این حال، راهاندازی ژنراتورها به صورت موازی نیازمند درک کاملی از معیارهای شبههمزمانسازی و عیبیابی سریع عدم تعادلهای الکتریکی است.
این راهنمای مهندسی، مکانیک اصلی موازیسازی چند ژنراتور، چهار شرط همگامسازی غیرقابل مذاکره و راهحلهای اثباتشده برای خطاهای میدان فرکانس بالا را بررسی میکند.
موازی کردن دیزل ژنراتور چیست و چگونه کار میکند؟
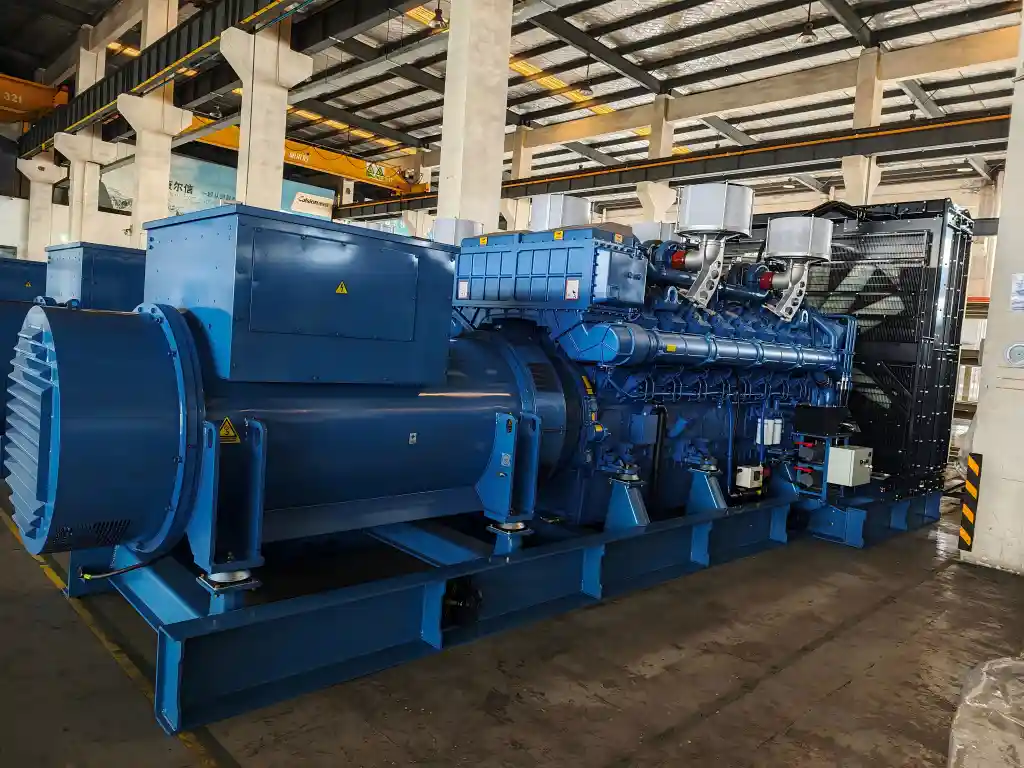
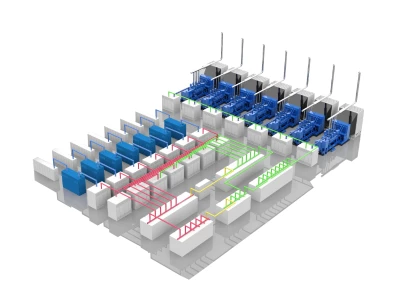
موازیسازی دیزل ژنراتور، اتصال الکتریکی دو یا چند واحد تولیدی به یک باسبار مشترک سنکرون شده برای پشتیبانی از یک بار الکتریکی مشترک است.
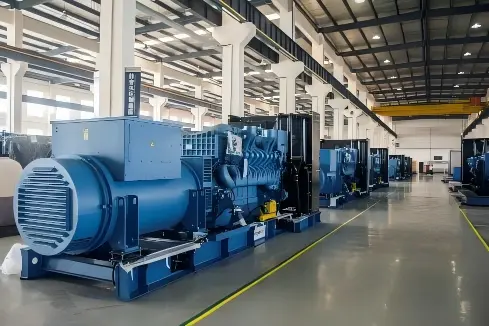
به جای اینکه یک ژنراتور بزرگ با بار کم و مصرف سوخت ناکارآمد کار کند، یک سیستم ماژولار موازی به طور خودکار موتورها را بر اساس تقاضای برق سایت در زمان واقعی روشن، همگامسازی و خاموش میکند.
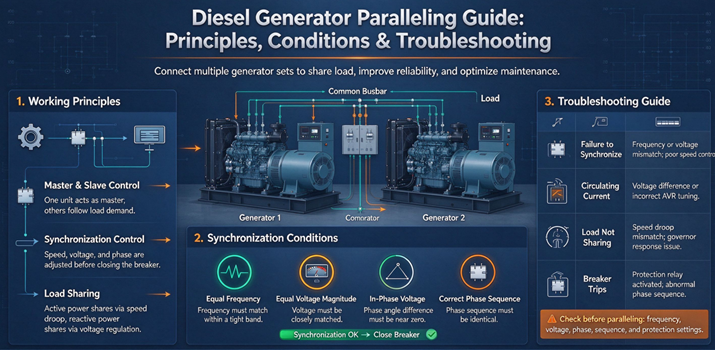
در نیروگاههای خودکار، یک کنترلکننده موازی دیجیتال هوشمند به طور مداوم پارامترهای الکتریکی را در هر دو ژنراتور ورودی و باس برقدار کنترل میکند. با انتقال تنظیمات خرد به گاورنر سرعت الکترونیکی و تنظیم کننده ولتاژ خودکار (AVR), ، کنترلر قبل از اینکه به بریکر موازی دستور دهد تا به طور ایمن بسته شود، ولتاژ، فرکانس و زاویه فاز ورودی را تطبیق میدهد.
۴ شرایط بحرانی برای سنکرون کردن ژنراتور
برای بستن روان مدارشکن - فرآیندی که به عنوان ... شناخته میشود شبه-همگامسازی— بدون آسیب رساندن به اجزای فیزیکی درایو یا بیثبات کردن شبکه، چهار شرط دقیق باید رعایت شود:
۱. دامنه ولتاژ برابر (V1 = V2)
دامنه ولتاژ خروجی ژنراتور ورودی باید با باسبار فعال در محدوده ±۵٪ همسو باشد. هرگونه اختلاف ولتاژ باعث القای جریانهای گردشی راکتیو در سیمپیچهای استاتور میشود که باعث اتلاف گرمای غیرضروری و خرابی زودرس عایق میشود.
۲. فرکانس کاری یکسان (f1 = f2)
سرعت موتور مستقیماً فرکانس AC را کنترل میکند(). واریانس فرکانس بین واحد ورودی و باس باید در محدوده ±0.2 هرتز باقی بماند (که اغلب در کنترلکنندههای دیجیتال دقیق تا ±0.1 هرتز کالیبره میشود). تفاوتهای قابل توجه فرکانس باعث ایجاد موجهای جنبشی شدید در هنگام بسته شدن بریکر میشود.
۳. توالی فاز تطبیقی (چرخش فاز)
ترتیب چرخش موج AC سه فاز (UVW، ABC یا L1-L2-L3) باید کاملاً یکسان باشد. تلاش برای موازی کردن چرخش فازهای مخالف، بلافاصله باعث ایجاد اتصال کوتاه فاز به فاز در سراسر تابلو برق میشود.
۴. جابجایی زاویه فاز صفر ( )
پیکهای سینوسی شکل موجهای ولتاژ باید همزمان رخ دهند و اختلاف زاویه فاز به طور دقیق حفظ شود. زیر ۱۰ سال° در زمان بسته شدن بریکر. بسته شدن خارج از فاز، گشتاورهای الکترومغناطیسی معکوس فاجعهباری ایجاد میکند که قادر به چرخاندن میللنگهای موتور، شکستن صفحات انعطافپذیر و برش شفتهای روتور هستند.
خطاهای رایج موازیسازی و راهحلهای عیبیابی
حتی با کنترلکنندههای دیجیتال مدرن، بارهای پویا در محل و شرایط عملیاتی میدانی میتوانند ناهنجاریهای عملیاتی ایجاد کنند. در زیر سه مورد از رایجترین خرابیهای موازیسازی و رویههای اصلاح استاندارد آنها آورده شده است.
۱. تقسیم بار نابرابر (نوسانات بار و شکار بار)
مشکل: یک دستگاه ژنراتور بخش زیادی از بار را تحمل میکند در حالی که دستگاه ژنراتور دیگر در شرایط کمبود بار یا توان معکوس کار میکند.
علت:
عدم تعادل توان اکتیو (کیلووات): ناشی از تنظیمات ناهماهنگ افت سرعت، کالیبراسیون نادرست واحدهای کنترل الکترونیکی (ECU) یا تنظیم ضعیف PID گاورنر سوخت.
عدم تعادل توان راکتیو (kVAR): ناشی از درصد افت ولتاژ نامتناسب یا ترانسفورماتورهای جبران جریان متقاطع معیوب روی AVR است.
راه حل میدانی:
درصد افت گاورنر سرعت را دوباره کالیبره کنید تا از ویژگیهای شیب یکسان در تمام موتورها اطمینان حاصل شود، یا پیوستگی خط تقسیم بار (خطوط آنالوگ یا باس CAN) تأیید شود.
فیلترهای سوخت و سیستمهای انتقال سوخت را بررسی کنید تا از برابری خروجی مکانیکی اطمینان حاصل شود.
تنظیمکنندههای افت ولتاژ روی AVR را طوری تنظیم کنید که kVAR راکتیو به طور متناسب با توان نامی kVA هر ژنراتور توزیع شود.
۲. قطع شدن یا بسته نشدن بریکر سنکرونیزاسیون
مشکل: موتور ورودی به سرعت و ولتاژ نامی میرسد اما بدون بستن کلید قطع و وصل یا قطع شدن حفاظت همگامسازی، به طور مداوم در حال کار است.
علت: انحراف بیش از حد زاویه فاز، عدم تطابق پنجره رله سنکرون چک، یا توالی فاز اشتباه سیم کشی پس از تغییرات سایت.
راه حل میدانی:
با استفاده از یک دستگاه سنجش چرخش فاز دیجیتال مستقل، چرخش فاز را هم در ترمینال ورودی و هم در سمت باس تأیید کنید.
تنظیمات پنجره مجاز رله بررسی همگامسازی (زمان توقف، فرکانس لغزش و ...) را بررسی کنید. بارهای القایی با نوسانات زیاد اغلب نیاز به تنظیم جزئی این آستانههای پذیرش دارند.
مکانیزم قطع کننده موتوری، کنتاکتهای کمکی و سیمکشی UVR (قطع کننده ولتاژ پایین) را از نظر تأخیر مکانیکی یا افت ولتاژ الکتریکی بررسی کنید.
۳. جریان گردشی بیش از حد (جریان متقاطع)
مشکل: جریانهای خط بالا و دمای بالای آلترناتور حتی زمانی که تقاضای کلی بار سایت پایین باقی میماند، رخ میدهند.
علت: ولتاژهای ترمینال مدار باز نابرابر بین ژنراتورهای موازی. اختلاف ولتاژ، جریان را از طریق یک حلقه بسته بین آلترناتورها هدایت میکند، بدون اینکه توانی به بارهای خارجی تحویل دهد.
راه حل میدانی:
ولتاژهای ترمینال بدون بار همه واحدها را به صورت جداگانه اندازهگیری کنید و نقاط تنظیم AVR را برای دستیابی به ولتاژهای خروجی یکسان تنظیم کنید.
بررسی کنید که سیمکشی جبران جریان متقاطع (CT دروپ)، قطبیت و مقاومتهای بار به درستی و به طور مداوم در تمام قابهای آلترناتور نصب شده باشند.
بهترین روشها برای قابلیت اطمینان سیستم موازیسازی بلندمدت
حفظ عملیات قابل اعتماد چند ژنراتوری نیازمند روالهای تعمیر و نگهداری پیشگیرانهی پیشگیرانه است:
کالیبراسیون سنسور و کنترلر: سالانه ورودیهای ترانسفورماتورهای ولتاژ (PT)، ترانسفورماتورهای جریان (CT) و مبدلهای دیجیتال را بررسی کنید.
یکپارچگی گذرگاه ارتباطی: کابلهای زوج به هم تابیده محافظدار برای لینکهای CAN-bus یا اترنت را از لولههای برق AC ولتاژ بالا ایزوله نگه دارید تا تداخل الکترومغناطیسی از بین برود.
آزمایش برنامهریزیشدهی بار شبکه: تستهای بار پلهای دورهای را اجرا کنید تا تأیید کنید که پاسخ گذرای دینامیکی و نرخ بازیابی سرعت/ولتاژ در کل ناوگان هماهنگ باقی میمانند.
سوالات متداول
اگر ژنراتورها را ناهمفاز موازی کنید چه اتفاقی میافتد؟
موازی کردن ناهمفاز، گشتاور شوک الکترومغناطیسی در سطح اتصال کوتاه ایجاد میکند. این موج گذرا میتواند اجزای چرخان ژنراتور را از بین ببرد (شکستن میللنگها و پاره شدن کوپلینگهای درایو) و سیمپیچهای استاتور را فوراً بسوزاند.
تفاوت بین تقسیم بار اکتیو (kW) و راکتیو (kVAR) چیست؟
تقسیم بار فعال (kW) توسط گاورنر سوخت و سرعت چرخش موتور تنظیم میشود و نحوه تقسیم کار مکانیکی واقعی بین واحدها را تعیین میکند. تقسیم بار راکتیو (kVAR) توسط سیستم تحریک آلترناتور و تنظیمکننده خودکار ولتاژ (AVR) کنترل میشود و نحوه تعادل انرژی میدان مغناطیسی و سطح ولتاژ سیستم را کنترل میکند.
چرا موازیسازی دیجیتال نسبت به همگامسازی دستی ارجحیت دارد؟
سیستمهای موازیسازی دیجیتال از ریزپردازندهها برای تنظیم مداوم ولتاژ و فرکانس در کسری از ثانیه استفاده میکنند و بریکر را دقیقاً در میلیثانیه تنظیم فاز میبندند. این امر خطای انسانی را از بین میبرد، از تجهیزات محافظت میکند و توالیهای شروع و توقف کاملاً مستقل وابسته به بار را امکانپذیر میسازد.